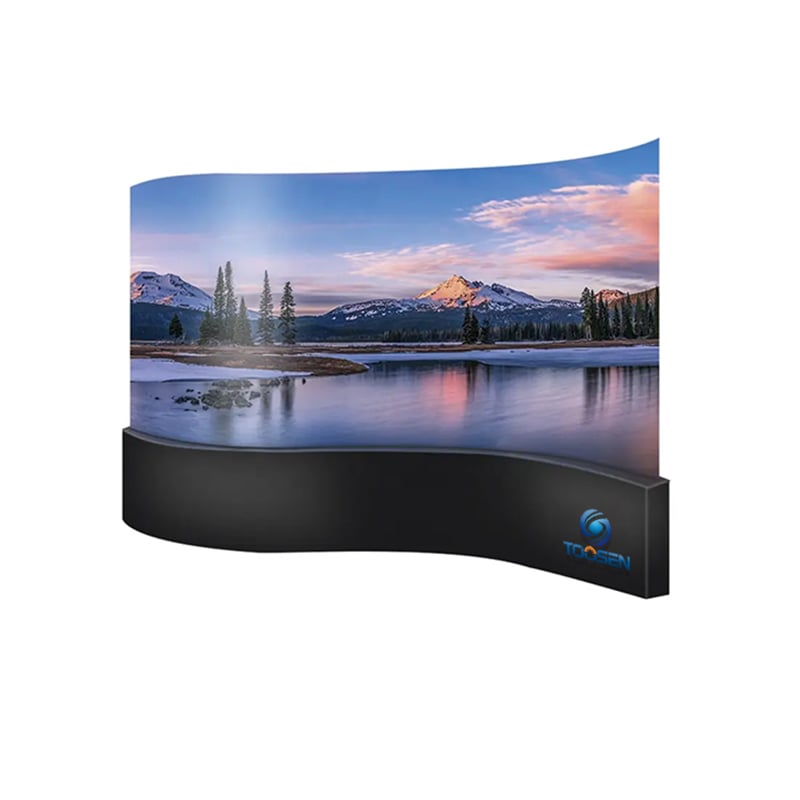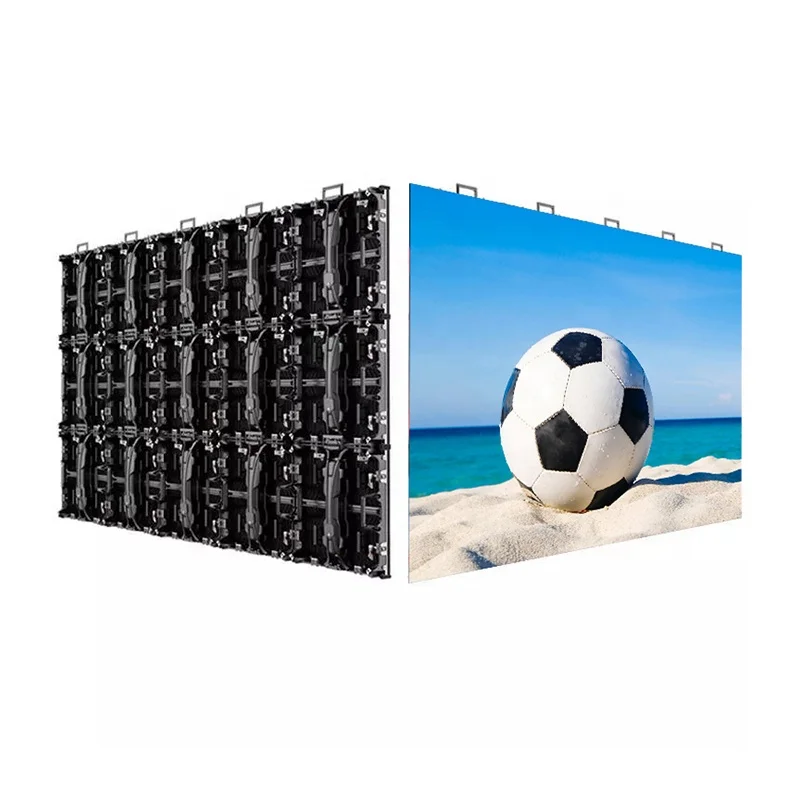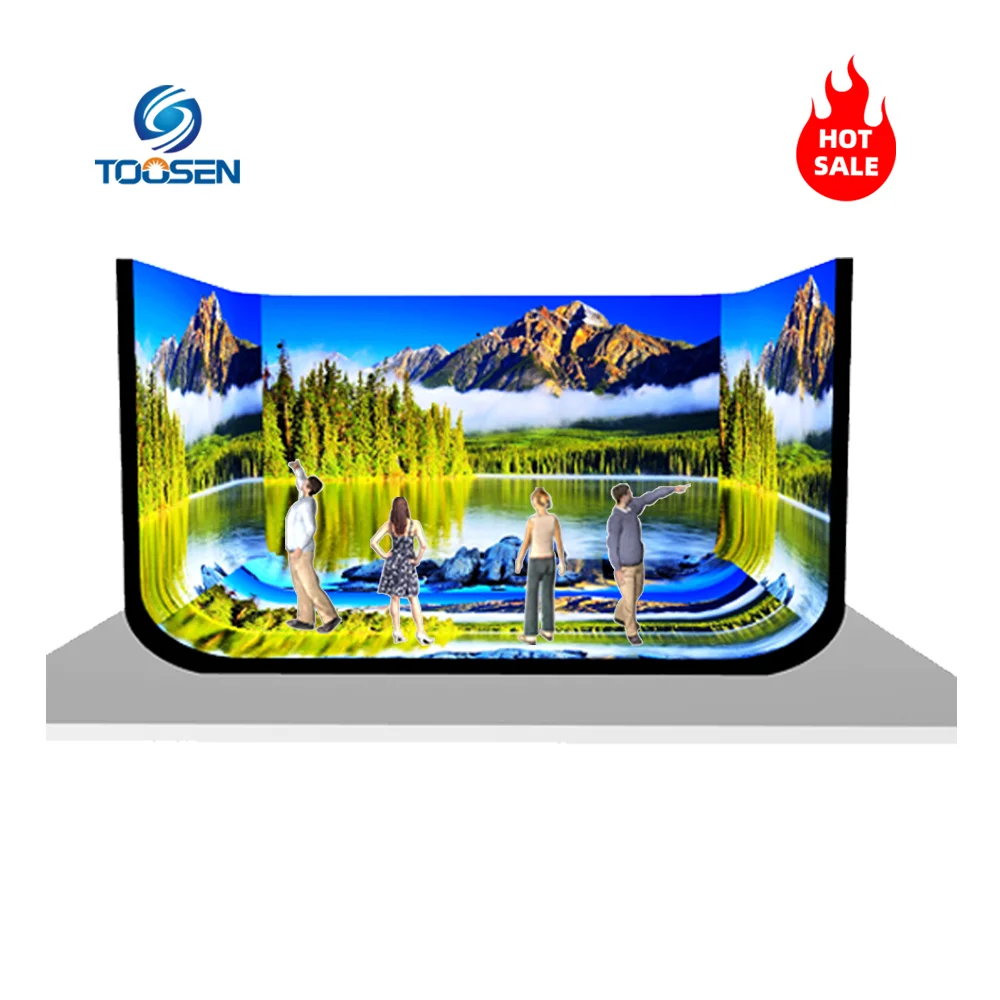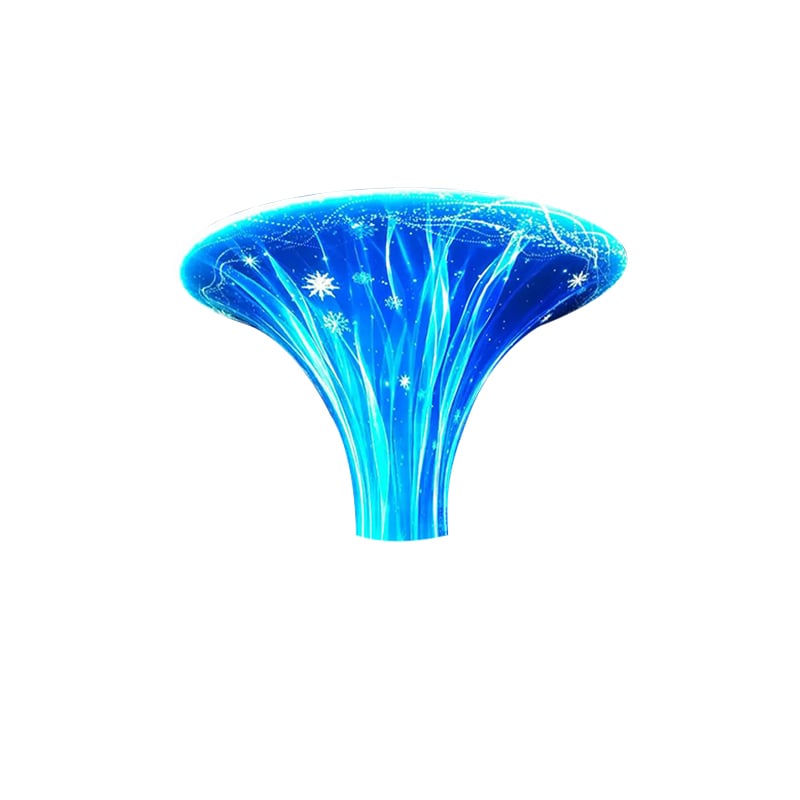
Mekaaninen LED-näyttö, jota kutsutaan myös kinettiseksi LED-näytöksi , mekaaniseksi matriisinäytöksi tai aalto-LED-näytöksi, eroaa merkittävästi perinteisestä tasosta LED-näytöstä. Sen sijaan, että kaikki LED-moduulit pysyisivät kiinnitettyinä yhteen paikkaan, mekaaninen LED-näyttö mahdollistaa jokaisen näyttöyksikön itsenäisen liikkeen sisäänrakennettujen moottorien, liukusysteemien tai pyörivien mekanismien avulla.
Tämän seurauksena näyttö pystyy luomaan dynaamisia visuaalisia efektejä, kuten aaltoja, rippeitä, laajenemista, kiertämistä ja kolmiulotteista liikettä, jotka ovat synkronoituja videosisältöön.
Tämän monimutkaisen rakenteen vuoksi mekaanisen LED-näytön kokoonpano vaatii sekä LED-näyttöjen integrointia että tarkkaa mekaanista konetekniikkaa.
Ennen kokoonpanon aloittamista insinöörit jakavat järjestelmän neljään pääalajärjestelmään:
| Alisysteemi | Pääasialliset komponentit |
|---|---|
| Näytteen yksiköt | LED-moduulit, joustavat tai jäykät peitokset |
| Mekaaninen liikkeenjärjestelmä | Servomoottorit, mikromoottorit, liukuraidat, työntövarret, vähentäjät, voimansiirtovälitysakselit, kytkimet, laakerit |
| Rakenteellinen tuentajärjestelmä | Teräskehykset, ohjausraudat, ripustuskiinnikkeet, kiertorakenteet, peruskehykset |
| Ohjausjärjestelmä | Pääohjain, moniakselinen liikeohjain, moottorikäyttöjärjestelmät, virransyöttölaitteet, signaalijakajat |
Erilaisten perinteisten LED-näyttöjen tapaan mekaanisen LED-näytön jokainen moduuli toimii itsenäisenä sähkömekaanisena yksikkönä.
Asennustiimi kokoaa ensin ensisijaisen tuentarakenteen ja ohjausraudat-järjestelmän.
Insinöörit rakentavat metallikehyksen suunnitellun matriisijärjestelyn mukaisesti varmistaen samalla:
Suurille ulkoisille projekteille asentajien saattaa olla myös valmistettava upotettuja perustuksia tai kestäviä ripustus-teräsrajoja.
Tämä rakenne toimii kaikkien liikkuvien LED-yksiköiden perustana.
Seuraavaksi teknikot asentavat liikejärjestelmän jokaisen LED-moduulin takapuolelle.
Projektin suunnittelun mukaan valmistajat voivat käyttää erilaisia liikejärjestelmiä.
Liukuvaan järjestelmään teknikot asentavat:
Moottori liikuttaa liukuplatea eteenpäin ja taaksepäin, mikä mahdollistaa LED-moduulin sileän ulos- ja sisäänvedon.
Jotkin projektit käyttävät hampurivälitysrakenteita sen sijaan.
Tässä asennuksessa:
Tämä menetelmä tarjoaa vahvan paikannustarkkuuden ja vakauden liikkeessä.
Jos näyttö vaatii pyörivää vaikutelmaa, insinöörit lisäävät:
Tämä rakenne mahdollistaa sen, että jokainen LED-moduuli kiertyy itsenäisesti toiminnan aikana.
Tällä vaiheella mekaanisen LED-näytön ja tavanomaisen LED-seinän välisen suurimman eron merkitys selviää: jokainen moduuli yhdistää näyttötekniikan ja mekaanisen liikkeen yhdeksi integroiduksi yksiköksi.
Liikemekanismien esikokoonpanon jälkeen teknikot asentavat moduulit rakenteellisille kiskoille yksi kerrallaan matriisijärjestyksen mukaisesti.
Useimmissa projekteissa käytetään:
Nämä menetelmät varmistavat moduulien luotettavan kiinnityksen samalla kun ne sallivat sileän liikkeen raiteilla.
Samanaikaisesti asentajat säädävät huolellisesti moduulien välistä etäisyyttä estääkseen törmäykset liikkeen aikana.
Suurten mittakaavan hankkeissa valmistajat kuljettavat yleensä järjestelmän erillisissä erissä ja suorittavat paikan päällä nostotoimet ja asennukset vaiheittain.
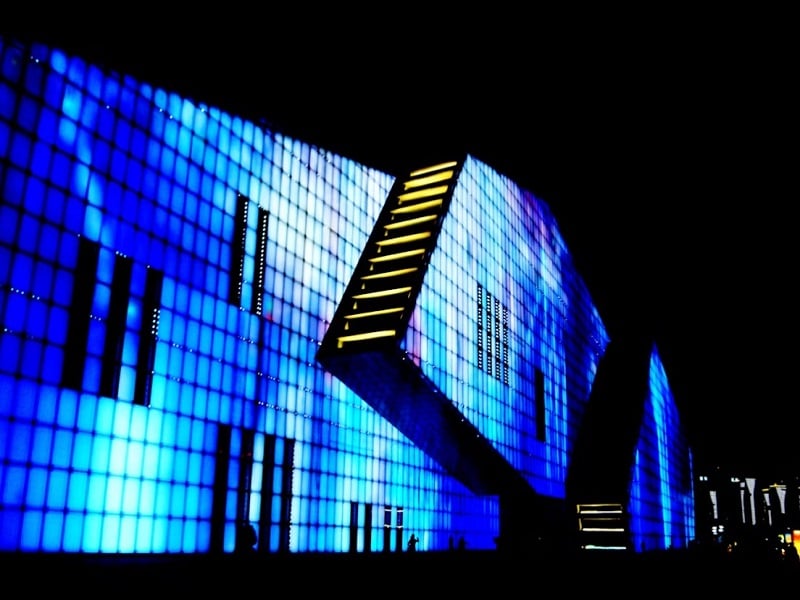
Esimerkiksi Etelä-Koreassa sijaitseva kuuluisa Dongdaemunin aaltoruutuhanke käytti 936 liikkuvaa yksikköä, jotka toimitettiin neljässä erillisessä erässä kahdeksassa kontissa.
Mekaaniset LED-näytöt vaativat huomattavasti monimutkaisempaa kaapelointia kuin tavalliset LED-näytöt, koska sekä LED-moduulit että liikkeenohjausjärjestelmät tarvitsevat itsenäisen virransyötön ja signaalinsiirron.
Jokainen moduuli ja moottori vaatii vakaa virransyöttö.
Siksi insinöörit käyttävät yleensä jakelutyyppistä virtalähdettä riittävällä varmuuskopiolla pitkäaikaisen luotettavuuden varmistamiseksi.
LED-näytön signaali seuraa yleensä seuraavaa reittiä:
Pääohjain → Aliohjain → Sarjakytkettyjä LED-moduuleja
Sillä välin liikkeenohjaussignaali seuraa erillistä reittiä:
Moniakselinen liikkeenohjain → Moottorikäyttöjärjestelmät → Yksittäiset moottorit
Tämä arkkitehtuuri mahdollistaa satojen tai jopa tuhansien moduulien synkronoidun liikkeen.
Koska moduulit liikkuvat jatkuvasti eteenpäin, taaksepäin tai pyörivät, asentajien on jätettävä riittävästi kaapelien venytysvaraa.
Useimmissa projekteissa käytetään:
Nämä ratkaisut estävät kaapelien kulumista, solmimista ja toistuvaa taivutusvauriota.
Kalibrointi on koko projektin kriittisin ja aikaa vievin vaihe.
Teknikot kalibroivat:
Tämä prosessi varmistaa, että kaikki moduulit liikkuvat yhtenäisesti ja tarkasti.
Tiimi säätää myös:
Näin näyttö säilyttää saumattoman ulkoasun myös pysyessään paikoillaan.
Lopuksi insinöörit ohjelmoivat liikkeenohjausohjelmiston synkronoimaan:
videosisältöön, joka näytetään LED-pinnalla.
Tämä synkronointi luo erinomaisissa kinettisissä LED-asennuksissa nähtävän tunnusomaisen "liikkuvan arkkitehtuurin" vaikutelman.
Suurissa hankkeissa, kuten Dongdaemunin aaltoruudussa, tiimit saattoivat asennuksen, kaapeloinnin, kalibroinnin ja virrankytkeytyksen testauksen päätökseen vain kahdessa viikossa edistyneen suunnittelun ja modulaaristen kokoonpanomenetelmien ansiosta.
Mekaaniset LED-näytöt aiheuttavat useita insinöörimäisiä haasteita, joita tavallisilla LED-näytöillä ei ole.
| Haaste | Ratkaisu |
| Moniakselinen synkronointi | Servomoottorit + korkean tarkkuuden kiskot + erityisesti liikkeenohjaukseen suunnitellut ohjaimet |
| Kaapeliliikkeiden hallinta | Joustavat vetoketjut ja jousikaapelijärjestelmät |
| Moduulien törmäysten estäminen | Ohjelmistopohjaiset turvavälimatkat + laitteistolliset rajakytkimet |
| Ulkoilmaan soveltuvat vesitiukkuusratkaisut | Tiukat liikkeenohjausjärjestelmät + kaksipuolisesti liimaustäytetyt moduulit |
| Pitkäaikainen kestävyys | Teollisuuden vaativiin käyttöolosuhteisiin soveltuvat kulunkestävät ja korrosiosta kestävät materiaalit |
Ulkoilma-alueille tarkoitetut mekaaniset LED-näytöt vaativat lisäsuojausta, koska liikkuvat osat ovat jatkuvassa ympäristöaltistuksessa.
Valmistajat käyttävät siksi:
Lisäksi huoltotiimien on voitava säännöllisesti voiteltaa mekaanisia komponentteja, jotta saavutetaan vakaa pitkäaikainen suorituskyky.
Mekaanisen LED-näytön kokoonpanoprosessi voidaan tiivistää yhdeksi lauseeksi:
”Asenna ensin kiskot, asenna toiseksi liikkeenohjausjärjestelmät, kytkä kolmanneksi kaapelointi ja kalibroi viimeiseksi liike.”
Toisin kuin perinteisissä LED-seinissä, päähaaste ei ole tasaisen näyttöpinnan kokoonpano. Sen sijaan insinöörien on muunnettava jokainen LED-moduuli tarkkaan toimivaksi mekaaniseksi komponentiksi ja varmistettava, että satojen tai tuhansien yksiköiden liike tapahtuu täydellisessä synkronoinnissa.
Tämän monimutkaisuuden vuoksi mekaanisia LED-näyttöprojekteja varten tarvitaan yleensä erikoistuneita insinööritiimejä, mukautettua liikkeenohjelmointia ja omia luovia videosisältöjä. Kun kaikki toimii yhdessä, lopputuloksena syntyy upottava visuaalinen kokemus, jossa näyttö itse vaikuttaa liikkuvan sisällön mukana.
 EN
 AR
 BG
 HR
 CS
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 ID
 SR
 UK
 VI
 ET
 HU
 TH
 TR
 FA
 AF
 MS
 GA
 HY
 AZ
 MN
 UZ