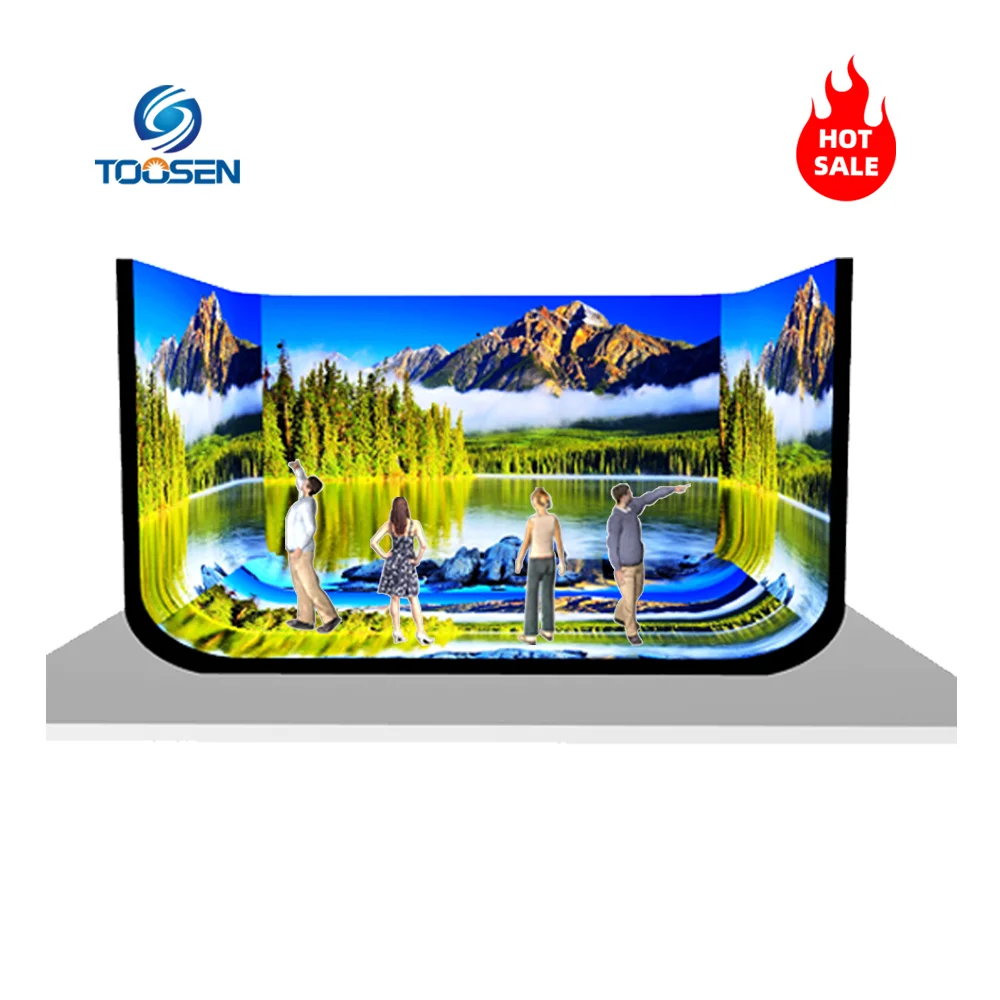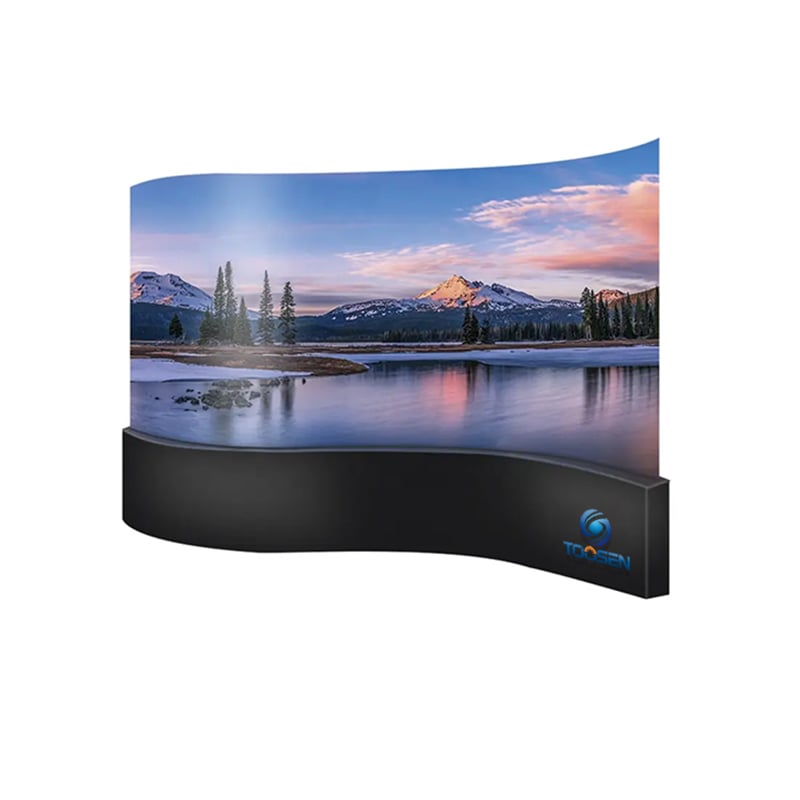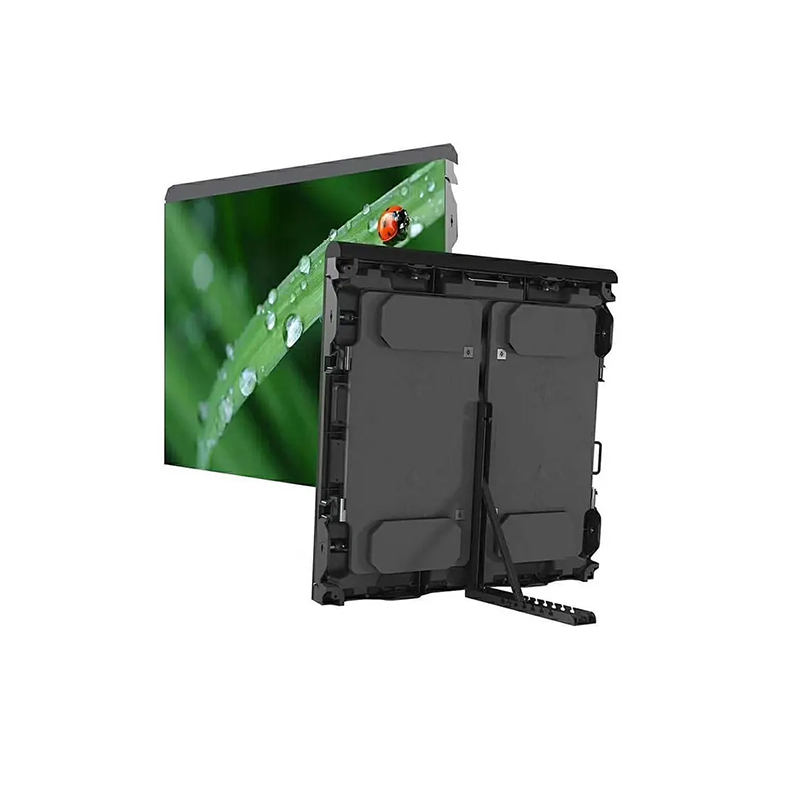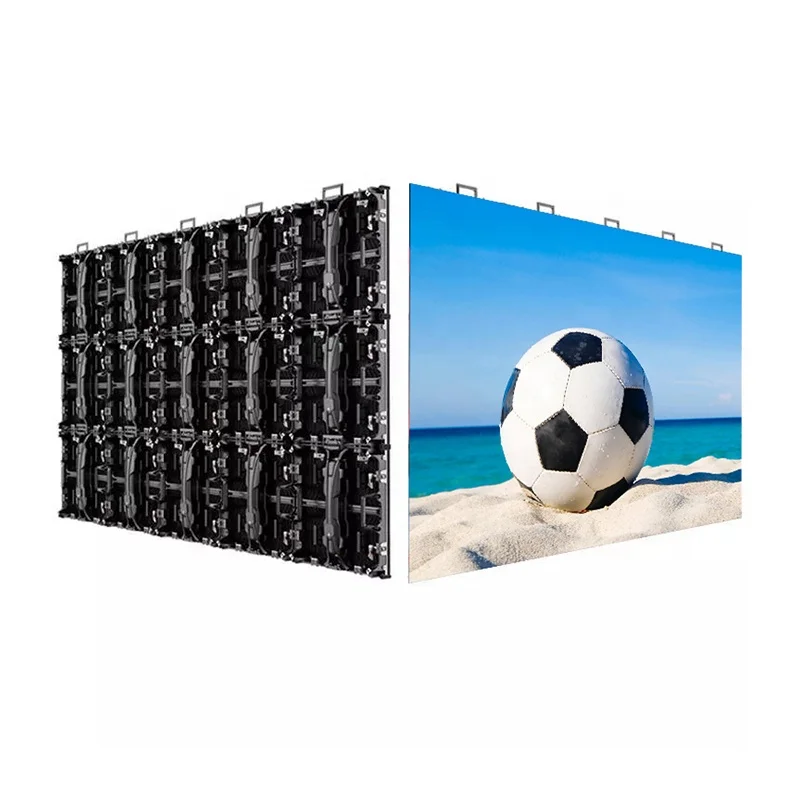
Virtuaalne tootmine on täielikult muutnud kaasaegset ringhäälingu ja filmide valmistamise tööstust. Asendades traditsioonilised rohelised ekraanid suurte, äärmiselt teravnägelike LED-paneelidega, saavad loojad nüüd salvestada hämmastavaid, kaameraga tehtud visuaalefekte reaalajas. Siiski nõuab immersiivse keskkonna loomine sageli kõvera LED-seina paigaldust et see ümbritseks esitajat. Kuigi kõver sein suurendab inimese silmale sügavustunnet, teeb see kaamerale suure tehnilise probleemi: perspektiivkõrvalekalle.
Kui suunata kaamerat füüsilisele kõverusele, muutuvad digitaalses sisus olevad sirged jooned äkki kõveraks, painduvaks ja täiesti ebanatüürlikuks ringhäälingu monitoril. Õnneks on tööstuse eksperdid selle probleemi lahenduse leidnud. Selles lõplikus juhendis selgitame täpselt, miks kõverad LED-seinad moonutavad teie pilti ning kuidas saate rakendada professionaalseid inseneritehnika meetodeid, et hoida teie jooned täiesti sirged.
Selle mõistatuse lahendamiseks peame vaatama, kuidas kaamera tajub kõverat pinda. Kui teie LED-sein on isegi väga nõrgalt kõverdatud – näiteks 5-kraadine kõverus igas veerus – muutub kaamera objektiivi ja ekraani erinevate osade vaheline füüsiline kaugus. Ekraani keskkoht võib olla objektiivist lähemal, samas kui ääred taganevad rohkem taustas.
Seetõttu põhjustab standardse, tasase 2D-videosignaali kasutamine sellises kõveras seadistuses paneelide füüsilise geomeetria tõttu pildi venitumise. Teie silmad võivad vähese kõverdumise andeks anda, kuid kaamera objektiiv paljastab puudukese kohe. Horisontaalsed jooned laskuvad alla, vertikaalsed tugipostid kallutuvad sissepoole ja reaalsuse illusioon laguneb. Seega peate täiusliku pildi saavutamiseks videosignaali manipuleerima enne, kui see üldse ekraanile jõuab.
Kui te juhite kõrgklassilist virtuaalset tootmistuudiost, ei tohiks te kindlustada lihtsat videotäidisüsteemi. Selle asemel peate kasutama täiustatud meediaserverite võimsust, nagu Disguise (d&b) või Pixera . Need võimsad süsteemid töötlevad ruumilist moonutust kasutades funktsiooni nimega 3D vaateakna renderdamine.
Esimesena ehitavad tehnikud tarkvaras täpse 3D-digitaalse kaksuse füüsilisest LED-seinast, märkides täpselt välja iga kumeruse kraadi. Kui tarkvara on füüsilise paigutuse mõistnud, rakendab see videovõrgule pöörde moonutust. Lihtsates sõnades moonutab meediaserver pildi soovitud suunas etteantud viisil.
Tulemuseks on see, et kui kaamera salvestab moonutatud pildi moonutatud seinale, siis kaks vastassuunalist moonutust tühistavad üksteise täielikult. Lõplikus kaameravoo pildis ilmnevad ilusat, geomeetriliselt täpselt sirged jooned.
Pro tip: lisage kaamerajälgimine dünaamiliste stsenaride jaoks
Kui teie kaamera seisab täielikult paigal kolmjalgsel statiivil, saate meediaserveri vaatenurga lukustada just sellesse kohas. Kui aga kaamera liigub, peate integreerima kaamerat jälgiva süsteemi. See süsteem edastab kaamera reaalajas koordinaadid tagasi mootoritesse nagu Unreal Engine, mis pidevalt ümberarvutavad ja renderdavad täiusliku, vormisäästetud vaatenurga (sisemise frustum) täpselt sinna, kuhu objektiiv vaatab.
Mida teha, kui te ei kasuta keerukaid 3D virtuaalseid sette? Oletame, et te lihtsalt edastate eelnevalt salvestatud 2D-taustat või ettevõtte esitlust. Sel juhul võib täies mahus meediaserveri kasutamine teie töövoogu liiga keeruliseks muuta. Selle asemel saate probleemi lahendada otse riistvaratasemel, kasutades juhtivaid tööstusstandardi LED-protsessoreid, näiteks Brompton Technology (Tessera) või Megapixel VR (HELIOS) .
Need premiumprotsessorid pakuvad sisseehitatud geomeetria kaardistamise ja võrgu deformatsiooni funktsioone. Selle paranduse rakendamiseks järgib insener lihtsat protsessi:
Kaamera paigutamine: Paigutage peamine kaamera oma põhikuvamisasendisse.
Võrgu kuvamine: Projekteerige standardiseeritud kalibreerimisvõrgumuster LED-seinale.
Käsitsi deformatsioon: Protsessori juhtprogrammi abil kinnitab insener käsitsi võrgu lõikepunkte ja kohandab neid, vaadeldes samal ajal otseülekande kaamerakuvut.
Piksli rea kaupa kokkuvõttes, venitamises ja nihutamises sunnib tehnik võrgu kaameras täiesti ruudukujuliseks nähtavaks. See riistvarakeskne lähenemine tagab puhta ja kuluefektiivse lahenduse ilma kalliste reaalajas renderdamise mootoriteta.
Eeltoodud lahendused toimivad imed, kuid inseneritöö puhul on alati tegemist kompromissidega. Enne konkreetse töövoogu valikut peate kaaluma kahte olulist piirangut:
Kõigepealt on perspektiivikorrektsioon olemuslikult ühepunktne lahendus. Kas kasutate meediaserverit või riistvaraliseid kõveruskorrektsioonifunktsioone, siis optimeerite pilti ühele kindlale kaameranurgale . Seetõttu ilmneb pilt tugevalt deformeerunud teise kaamera, mis on paigutatud teljest kõrvale, või otsestuudios olevate vaatajate jaoks. Te peate otsustama, milline kaameranurk on absoluutselt esmatähtis.
Lisaks põhjustab kolmemõõtmeliste maatriksite arvutamine või pikslite geomeetria muutmine töötlemisviivitust. Iga link teie videokettas – alates renderdamismootorist kuni meediaserverini ja lõpuks LED-protsessorini – lisab millisekunditesse mõõdetava viivituse. Kui teie kaameraga esinevad esitajad peavad rääkima elus või reageerima elus helitoodetele, peate oma lülitusseadmes rakendama täpset heliviivituse kompenseerimist, et vältida huulade ja hääle ebakohasust.
Lõppkokkuvõttes parandades kõvera LED-seina deformatsiooni sõltub teie projekti ulatusest. Kui te ehitate elite- ja kinematograafilise virtuaalse tootmisega stseeni, investeerige tugevalt 3D-meedia serveritesse ja kaamerate jälgimisse, et luua tõeliselt dünaamiline keskkond. Teisalt, kui te haldute uudiste saatesaalit või korporatiivset stseeni fikseeritud kaameranurkadega, kasutage LED-protsessorites olemasolevaid tugevaid võrgusageduse kohandamise funktsioone.
Lähtudes oma objektiivi füüsikast ja valdamas oma riistvaralisi tööriistu, saate visuaalse moonutuse sujuvalt kõrvaldada, säilitada oma kaadri täieliku terviklikkuse ning esitada igal üksikul korral hämmastavaid ja professionaalselt tasemele vastavaid piltide.
 EN
 AR
 BG
 HR
 CS
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 ID
 SR
 UK
 VI
 ET
 HU
 TH
 TR
 FA
 AF
 MS
 GA
 HY
 AZ
 MN
 UZ