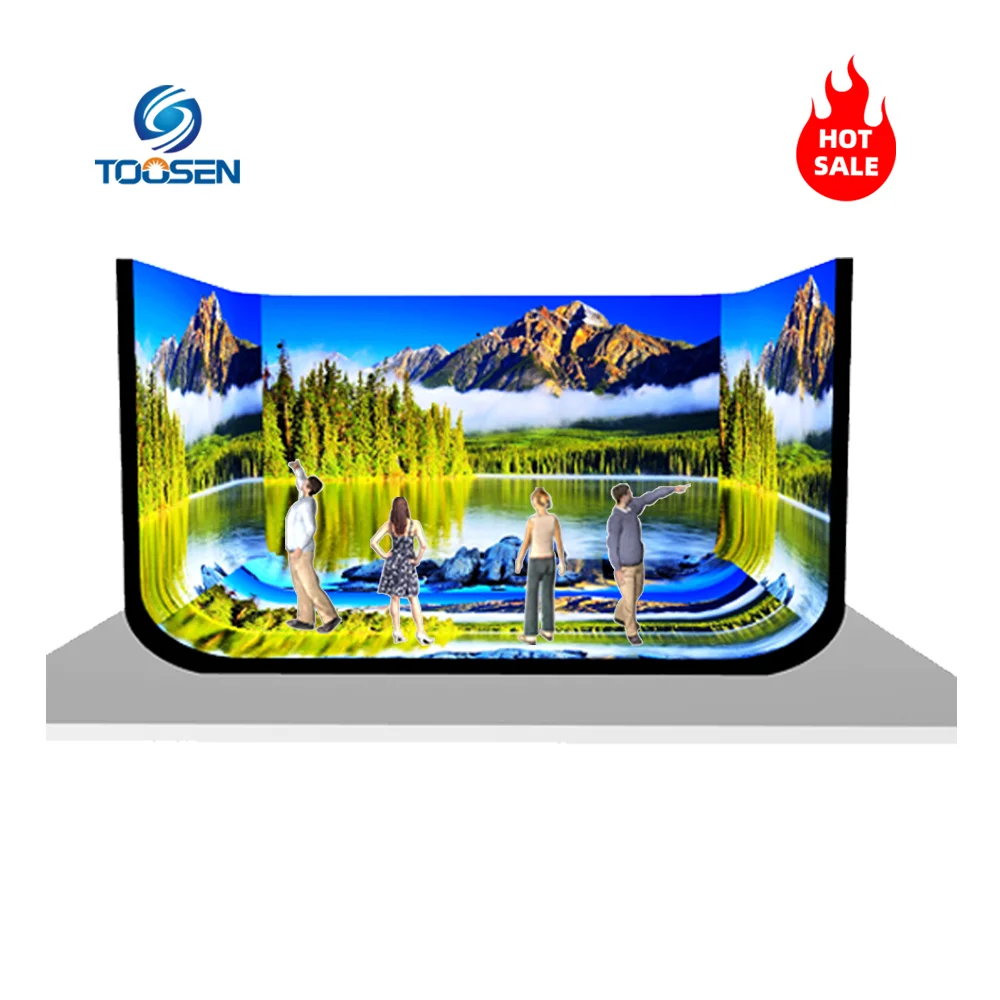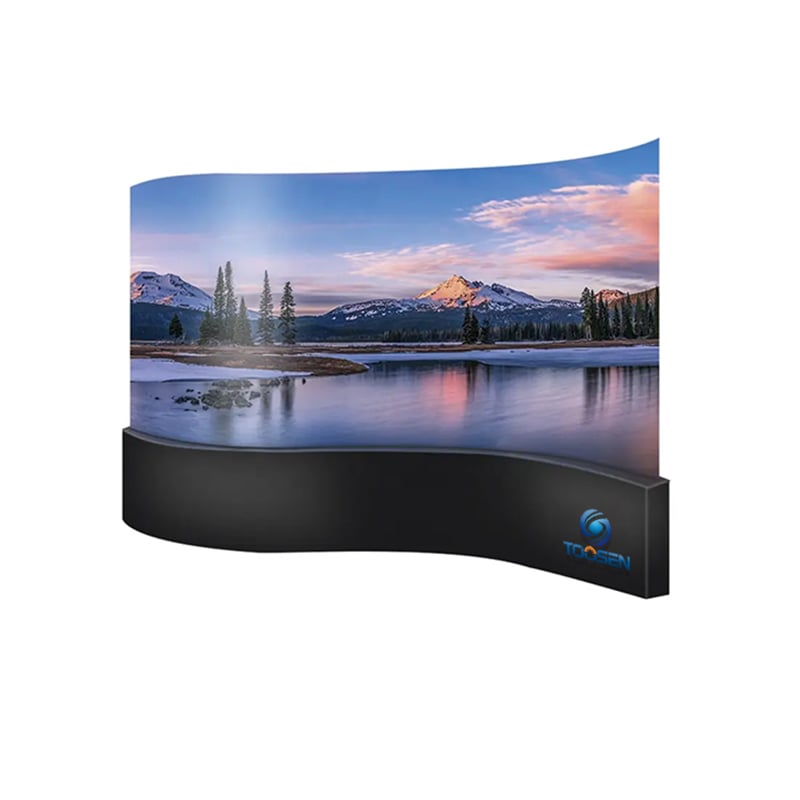
Virtuel produktion har fuldstændigt transformeret den moderne tv- og filmindustri. Ved at erstatte traditionelle grønne skærme med store, ekstremt skarpe LED-paneler kan skabere nu indfange imponerende visuelle effekter direkte i kameraet i realtid. Bygning af en immersiv miljø kræver dog ofte en krum LED-vægopsætning der omgiver talentet. Selvom en krum væg forbedrer dybdefornemmelsen for det menneskelige øje, giver den en stor teknisk udfordring for kameraet: perspektivforvrængning.
Når du retter et kamera mod en fysisk kurve, bliver de lige linjer i dit digitale indhold pludselig forvrænget, buet og ser helt unaturlige ud på tv-skærmen. Heldigvis har branchens eksperter fundet løsningen på denne udfordring. I denne autoritative guide gennemgår vi præcis, hvorfor krumme LED-vægge forvrænger dit billede, og hvordan du kan anvende professionelle ingeniørteknikker til at holde dine linjer perfekt flade.
For at løse dette mysterium skal vi se på, hvordan en kamera opfatter en buet overflade. Når du bygger en LED-væg med selv en svag bue – f.eks. en 5-graders kurve pr. kolonne – ændrer du den fysiske afstand mellem kameralinsen og forskellige dele af displayet. Skærmens centrum kan ligge tættere på linsen, mens kanterne trækker sig længere ind i baggrunden.
Derfor vil en almindelig, flad 2D-videoindgang, der sendes til denne buede opsætning, blive strakt ud som følge af den fysiske geometri af panelerne. Dit øje kan måske tilgive den lette forvrængning, men kameralinsen afslører fejlen øjeblikkeligt. Vandrette linjer hænger nedad, lodrette søjler kilter indad, og illusionen om virkelighed knækker sammen. Derfor skal du manipulere videosignalet, før det overhovedet rammer skærmen, for at opnå et fejlfrit optag.
Hvis du driver et high-end virtuelt productionsstudie, bør du ikke stole på grundlæggende videospilning. I stedet skal du udnytte kraften i avancerede medieservere som Disguise (d&b) eller Pixera . Disse kraftfulde systemer håndterer rumlig forvrængning ved at bruge en funktion kaldet 3D Viewport Rendering.
Først bygger teknikere en præcis 3D-digital tvilling af den fysiske LED-væg inden for softwaren og kortlægger hver grad af kurven. Når softwaren forstår den fysiske opstilling, anvender den en omvendt forvrængning på video-ruden. Med andre ord buer medieserveren bevidst billedet i den modsatte retning.
Som resultat opnås der, at når kameraet optager det forvrængede billede på den forvrængede væg, ophæver de to modsatte forvrængninger hinanden perfekt. Den endelige kamerafeed viser smukke, flade og geometrisk præcise linjer.
Professionel tip: Tilføj kamerasporing til dynamiske optagelser
Hvis din kamera står helt stille på et stativ, kan du låse medieserverens perspektiv til præcis det sted. Hvis kamerabetegnelsen dog bevæger sig, skal du integrere et kamerasporingssystem. Dette system sender kamerats reelle koordinatdata i realtid tilbage til motorer som Unreal Engine, som kontinuerligt genberegner og gengiver det perfekte, forvrængningsfrie perspektiv (den indre frustum) præcis der, hvor linset er rettet mod.
Hvad hvis du ikke bruger komplekse 3D-virtuelle scener? Antag, at du blot transmitterer en forudoptaget 2D-baggrund eller en virksomhedspresentation. I dette scenarie kan kørsel af en fuldskala medieserver overkomplificere din arbejdsgang. I stedet kan du løse problemet direkte på hardwareniveau ved hjælp af branchens førende LED-processorer som Brompton Technology (Tessera) eller Megapixel VR (HELIOS) .
Disse premiumprocessorer tilbyder indbyggede funktioner til geometrimapping og mesh-forvrængning. For at udføre denne rettelse følger en ingeniør en enkel proces:
Placér kameraet: Placer hovedkameraet i dets primære optagelsesposition.
Vis et gitter: Projicér et standardiseret kalibreringsgittermønster på LED-væggen.
Manuel forvrængning: Ved hjælp af processorens styresoftware griber ingeniøren manuelt fat i gitterets skæringspunkter og justerer dem, mens han eller hun overvåger det direkte kamerabillede på skærmen.
Ved at trykke sammen, strække og skubbe på pixelrækkerne linje for linje får teknikeren gitteret til at fremstå perfekt kvadratisk på kamerabilledet. Denne hardwarecentrerede tilgang giver en ren og omkostningseffektiv løsning uden behov for dyre realtidsrenderingsmotorer.
Selvom de ovennævnte løsninger virker som mirakler, indebærer ingeniørarbejde altid kompromiser. Før du vælger en bestemt arbejdsgang, skal du overveje to kritiske begrænsninger:
For det første er perspektivkorrektion pr. definition en løsning, der er optimeret til ét enkelt punkt. Uanset om du bruger en medieserver eller hardware-buekorrektion, justerer du billedet for én bestemt kameravinkel . Derfor vil billedet fremstå kraftigt forvrænget for en anden kamera, der er placeret uden for aksen, eller for levende studiepublikum, der ser på væggen. Du skal beslutte, hvilken kameravinkel der har absolut prioritet.
Desuden introducerer beregning af 3D-matricer eller ændring af pixelgeometri en behandlingsforsinkelse. Hver kobling i din videokæde – fra rendermotoren via medieserveren til LED-processoren – tilføjer millisekunder af latens. Hvis din talende talent på kameraet skal tale live eller interagere med live-lydudløsere, skal du implementere præcis lydforsinkelseskompensation tidligt i din switcher for at undgå læbe-synk-problemer.
Endelig rettes forvrængning af buet LED-væg handler om omfanget af dit projekt. Hvis du bygger en elite, kinesk virtual production-scene, skal du investere kraftigt i 3D-medieservere og kamerasporing for at skabe et rigtig dynamisk miljø. Hvis du derimod styrer et tv-nyhedsrum eller en virksomhedsscenen med faste kameravinkler, kan du udnytte de robuste mesh-forvrængningsfunktioner, der er integreret direkte i dine LED-processorer.
Ved at forstå fysikken bag dit objektiv og mestre dine hardware-værktøjer kan du problemfrit eliminere visuel forvrængning, beskytte integriteten af din ramme og levere imponerende, professionelle billeder hver eneste gang.
 EN
 AR
 BG
 HR
 CS
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 ID
 SR
 UK
 VI
 ET
 HU
 TH
 TR
 FA
 AF
 MS
 GA
 HY
 AZ
 MN
 UZ